1. Классификация отклонений в размерах упаковки и механических рисков
В автоматизированной вторичной упаковке и логистике на конце--линии несоответствия входящих материалов представляют собой основной источник сбоев в работе. Упаковки редко полностью соответствуют номинальным размерам САПР из-за производственных допусков, изменений влажности окружающей среды и внутренних смещений продукта. Для обработки этих отклонений требуются специальные конфигурации оборудования.
1.1 Классификация конкретных материалов и дефектов
Деформированные картонные и гофрированные коробки
- Физическая причина:Колебания влажности окружающей среды вызывают различное поглощение влаги между внутренней и внешней облицовкой гофрированного картона, что приводит к короблению структурного листа.
- Механические последствия:Деформированная верхняя поверхность коробки создает не-плоскую контактную зону, которая не позволяет вакуумным присоскам образовывать герметичное уплотнение, что приводит к сбоям захвата или падениям упаковки в середине-поездки.
Переполненные-пакеты и вздутые картонные коробки
- Физическая причина:Объемное чрезмерное-расширение происходит, когда внутреннее осаждение продукта или захват газа вынуждают плоские вертикальные стенки контейнера принимать выпуклую форму.
- Механические последствия:Выпуклые упаковки смещают расчетный центр тяжести и изменяют физическую площадь основания, в результате чего боковые-зажимные захваты оказывают неравномерное давление, что приводит к перекосу штабеля.
Линейные отклонения размеров
- Физическая причина:Совокупные допуски на резку, биговку и складывание во время производства коробок создают различия в абсолютной длине, ширине и высоте готовых упаковочных единиц.
- Механические последствия:Стандартные программы захвата-с фиксированными координатами-и-размещения не могут компенсировать изменения структурных размеров, что приводит к физическим столкновениям или накоплению зазоров на слое поддонов.
Неравномерное распределение веса продукта
- Физическая причина:Асимметричное внутреннее размещение продукта или перемещение жидкости внутри контейнеров с жидкостью создают внутренний дисбаланс массы.
- Механические последствия:Во время углового вращения роботизированной руки на высокой-скорости неравномерная масса создает неожиданные вращательные моменты (M=F * d), которые превышают предварительно-предельные пределы крутящего момента серводвигателей.
1.2 Количественный анализ дефектов упаковки и воздействия на систему
| Обозначение дефекта | Измеримый диапазон допусков размеров | Первичная механическая точка отказа | Прямое влияние на стабильность штабелирования |
| Деформация поверхности/вогнутость | >Отклонение 5 мм от истинной горизонтальной плоскости на расстоянии 300 мм. | Неисправность уплотнения вакуумной чашки из-за перепуска воздуха по периметру чашки. | Высокий риск падения посылок; неполные слои поддонов из-за отсутствия единиц. |
| Выпуклость/выпуклость боковой стенки | Расширение от +8мм до +15мм сверх номинальной ширины. | Проскальзывание механического захвата или локальное сдавливание конструкции упаковки. | Нестабильная укладка столбцов; неравномерные размеры слоя, превышающие стандартные границы поддона. |
| Линейное отклонение длины/ширины | Отклонение от ±3 мм до ±6 мм от номинальных чертежей коробки. | Неправильный расчет центральной-точки с помощью фиксированных-положений конечных-эффекторов. | Накопление ошибок расстояния между слоями, в результате чего ряды выходят за край поддона. |
| Объемное отклонение высоты | Отклонение от ±4 мм до +8 мм от номинальной высоты по вертикали. | Преждевременный физический контакт или механическое повреждение торца инструмента оси Z- робота. | Переплетающиеся слои не могут оставаться ровными, что приводит к наклонной и нестабильной стопке. |
Читать далее:《Как сократить время простоя на заводе по производству гофротары: экспресс-практическое руководство
2. Предшествующие системы механического центрирования и придания квадратной формы.
Прежде чем автоматизированная ячейка погрузочно-разгрузочных работ попытается захватить упаковку, входящее устройство должно быть механически подготовлено, чтобы минимизировать геометрические отклонения. Использование исключительно роботизированной руки для исправления физических отклонений снижает эффективность цикла. Встроенные системы механической коррекции на входе обеспечивают повторяемость координат комплектации.
2.1 Технические характеристики установок механической коррекции
Пневматические боковые пластины
- Операционный механизм:Двойные противоположные пластины, приводимые в движение пневматическими цилиндрами-двойного действия, сжимают поступающий пакет по его оси ширины, прежде чем он попадает в зону подбора.
- Инженерная функция:Эта система сжимает слегка выпуклые боковые стенки и возвращает искривленным углам коробки обратно прямоугольную ориентацию (углы 90 градусов), восстанавливая базовую линию конструкции.
V-Роликовые конвейеры с центрирующими канавками
- Операционный механизм:Сцепленные, расположенные под углом ролики, приводимые в движение общим линейным валом, физически направляют поступающие упаковки к абсолютной продольной осевой линии конвейерного пути.
- Инженерная функция:Это устраняет боковое отклонение положения (Y-смещение оси), вызванное слиянием полос движения выше по течению, обеспечивает совмещение центральной точки упаковки с заданной роботом координатой захвата.
Регулирование пропорционального клапана давления
- Операционный механизм:Электронные пропорциональные клапаны (от 0,1 МПа до 0,6 МПа) динамически регулируют пневматическую силу, приложенную к квадратным пластинам, в зависимости от конкретной рецептуры материала.
- Инженерная функция:Это позволяет системе применять высокое давление к тяжелым квадратным-коробкам с двойными стенками, автоматически снижая давление для тонкой упаковки, чтобы предотвратить разрушение конструкции.
Механические планки подавления накладных расходов
- Операционный механизм:Механический роликовый брус с регулируемой высотой-прикладывает постоянную вертикальную направленную вниз силу (от 15 Н до 40 Н) к верхним поверхностям поступающих упаковок.
- Инженерная функция:Это физическое ограничение сглаживает восходящие-створки коробления или вогнутости верхней-поверхности непосредственно перед циклами вакуумного захвата, обеспечивая успешное зацепление присоски.
2.2 Параметры калибровки для вышестоящего выравнивающего оборудования
| Механический компонент | Стандартный рабочий параметр | Диапазон регулировки/предел | Целевая инженерная метрика |
| Квадратный ход цилиндра | Номинальное удлинение 150 мм | Механические пределы ±25 мм | Точность выравнивания в пределах ± 1,0 мм от истинной осевой линии. |
| Пропорциональное давление клапана | 0,4 МПа для стандартных картонных коробок | Цифровой диапазон от 0,1 МПа до 0,6 МПа | Предотвращение структурного прогиба менее 1,5 мм. |
| Зазор над верхней планкой | Номинальная высота коробки - 2 мм. | Вертикальное перемещение от 100 до 600 мм. | Абсолютно плоская поверхность для вакуумных присосок. |
| Ширина направляющей конвейера | Номинальная ширина коробки +5 мм | Ширина от 200 до 800 мм в ручном/автоматическом режиме. | Устранение бокового перекоса; Угол перекоса <0,5 градуса. |
Читать далее:《Как обслуживать пневматический тормоз прокатной клети

3. Конец--проектирования инструментов для рук (EOAT) и физической компенсации
Когда физические отклонения упаковки проходят через вышестоящие блоки механической коррекции, не будучи полностью устранены, tКонец-из-инструментов для рук (EOAT)должен физически адаптироваться к оставшимся геометрическим ошибкам. Специально разработанные-инструменты предотвращают падения и повреждения компонентов.
3.1 Конфигурации усовершенствованного механического инструмента
Пружинная-подвеска и плавающие механизмы
- Конфигурация дизайна:Лицевая панель основного инструмента соединяется с монтажным фланцем робота с помощью высокоточных-линейных направляющих валов, окруженных сверхпрочными-стальными пружинами.
- Функция:Это механическое плавающее устройство обеспечивает вертикальное податливость от +15мм до +30мм вдоль оси Z-. Если высота пакета превышает номинальные характеристики, пружины сжимаются, поглощая физическое воздействие, защищая внутренние редукторы робота от ударных нагрузок.
Индивидуальные пальцы механического захвата с опорными выступами
- Конфигурация дизайна:Сверхмощные-жесткие стальные или алюминиевые боковые-зажимные пальцы оснащены полиуретановыми подушечками с высоким-коэффициентом трения и обработанной нижней опорной кромкой.
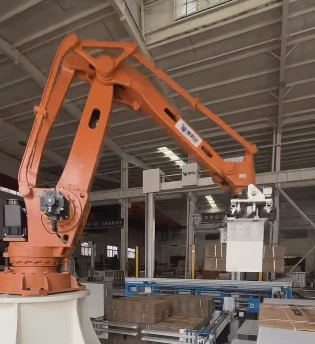
- Функция:При выполнении задач в качестве выделенногороботизированный укладчик картонных коробок, инструмент опирается на сочетание боковой силы зажима и положительной механической поддержки снизу. Даже если коробка имеет сильную боковую выпуклость или ослабленную структурную целостность, нижний выступ физически поддерживает вес, предотвращая выскальзывание упаковки во время быстрых вращений по оси 4 и оси 6.
Вакуумная система с независимым обратным клапаном-(сильфонные присоски)
- Конфигурация дизайна:Силиконовые сильфонные чашки с несколькими-изгибами работают в паре с отдельными многоступенчатыми вакуумными картриджами Вентури или независимыми шаровыми-обратными клапанами потока.
- Функция:Гибкая конструкция сильфона позволяет отдельным присоскам независимо расширяться или сжиматься до 25 мм, чтобы соответствовать деформированным, наклонным или неровным верхним поверхностям коробки. Если в конкретной чашке возникает неисправимый зазор и она не герметична, ее независимый обратный клапан автоматически перекрывает воздушный путь, поддерживая полное вакуумное давление в системе во всех остальных рабочих чашках.
3.2 Конец-матрицы-выбора инструментов для манипуляторов (EOAT)
| Характеристики упаковки | Рекомендуемая конфигурация инструмента | Первичный конструкционный материал | Максимальная грузоподъемность |
| Деформированные поверхности/переменная высота | Сильфонные вакуумные подушки с независимыми обратными клапанами и пружинной подвеской по оси Z-. | Анодированный алюминий/силиконовые чашки | До 45 кг за отдельный цикл комплектации. |
| Сильная боковая выпуклость/большой вес | Механические боковые-прижимные пальцы с нижними-опорными выступами и пропорциональным регулированием силы. | Конструкционная углеродистая сталь/полиуретан | Грузоподъемность до 120 кг. |
| Непредсказуемые линейные следы | Комбинированный инструмент: верхняя вакуумная матрица в сочетании с самоцентрирующимся пневматическим боковым-переключателем. | Алюминиевый сплав аэрокосмического класса | Общая масса упаковки до 65 кг. |
| Хрупкий/низкий картон ECT | Вакуумные пластины с большой-поверхностью-низкой-площадью и регенеративными нагнетателями с высоким-потоком. | Механически обработанный делрин/пена с закрытыми-порами | Ограничение на мягкую-погрузку до 30 кг. |
Читать далее:《Что такое машина для сращивания гофрокартона? Прагматичное введение для менеджеров по производству коробок Экспресс

4. Интеграция датчиков и автоматизация управления ПЛК
Когда механических и инструментальных решений недостаточно для обработки экстремальных отклонений размеров, для адаптации движений системы требуются-обратная связь с электронными датчиками в реальном времени и динамические алгоритмы управления ПЛК.
Электронные и программные методы управления
Лазерные профилометры времени--пролета (ToF) расстояния
- Выполнение:Лазерные датчики расстояния монтируются непосредственно на раме EOAT или подвешиваются над станцией комплектования входящего конвейера.
- Логика:Датчик измеряет точное расстояние до верхней поверхности упаковки перед началом цикла комплектования. ПЛК обрабатывает эти данные для динамического смещения целевой координаты оси Z-, предотвращая столкновения с переполненными-или слишком высокими упаковками.
Контроль ограничения крутящего момента и активный мониторинг тока сервопривода
- Выполнение:Контроллер робота постоянно контролирует потребление электрического тока серводвигателями всех осей через замкнутый-контур обратной связи.
- Логика:Если захват сталкивается с неожиданным физическим препятствием, вызванным деформацией или неправильным расположением упаковки, ток сервопривода аномально возрастает. Контроллер мгновенно обнаруживает этот скачок крутящего момента, останавливает движение оси в течение миллисекунд и запускает безопасную последовательность восстановления, чтобы предотвратить повреждение компонентов.
Матрица ПЛК-Смещение и динамическая регулировка координат
- Выполнение:Высокоскоростной-промышленный ПЛК (например, Siemens S7-1500 или Beckhoff TwinCAT), подключенный через сеть EtherCAT или Profinet, управляет системной логикой.
- Логика:Система измеряет физические размеры поступающих единиц в режиме реального времени. Если длина пакета отличается от номинальных значений, программное обеспечение ПЛК автоматически смещает координаты размещения (XиYсмещения) для текущего слоя, предотвращая зазоры или вылет поддона.
5. Стандарты поиска поставщиков и техническая после-поддержка продаж.
Эффективное управление отклонениями в размерах упаковки требует инвестиций в надежное,-проверенное на практике оборудование и хорошо-программное обеспечение управления. Недорогому-оборудованию часто не хватает структурной жесткости и адаптируемости программного обеспечения, необходимых для обработки не-стандартных упаковочных материалов без частых остановок системы.
5.1 Технические критерии отбора оборудования для закупки
Толщина конструкционной стали и масса каркаса
- Требование:Главный опорный портал и опоры основания робота должны быть изготовлены из тяжелой конструкционной углеродистой стали (минимум марки Q235B или Q355B) с толщиной стенок не менее 8–12 мм.
- Аргументация:Большая масса конструкции эффективно гасит скручивающие силы и сильные вибрации, возникающие, когда тяжелые упаковки неправильной формы вызывают внезапную регулировку переключения передач во время движения на высокой-скорости.
Открытая-архитектура программного обеспечения ПЛК
- Требование:Избегайте проприетарного, заблокированного программного обеспечения управления. Производитель оборудования должен предоставить полностью доступную, хорошо-документированную релейную логику ПЛК или исходный код со структурированным текстом.
- Аргументация:Открытый доступ позволяет инженерам по автоматизации производства корректировать пределы допусков, точно-настраивать задержки стабилизации и интегрировать новые сенсорные технологии, поскольку качество упаковочного материала со временем меняется.
Строгие протоколы заводских приемочных испытаний (FAT)
- Требование:Контракты на закупки должны требовать от производителя оборудования проведения комплексных заводских приемочных испытаний (FAT) с использованием образцов дефектных материалов.
- Аргументация:Прежде чем оборудование будет одобрено к отправке, система должна продемонстрировать свою способность непрерывно обрабатывать сотни намеренно деформированных,-несоответствующих-спецификациям и переполненных-образцов продукции с максимальной скоростью, не вызывая нарушений безопасности или ошибок при падении.
5.2 Контрольный список обязательных закупок для покупателей систем
- Убедитесь, что в оборудовании используются стандартные промышленные компоненты, доступные во всем мире (например, Siemens, Allen-Bradley, SMC, SEW-Eurodrive), чтобы обеспечить быстрый поиск запчастей на месте.
- Подтвердите включение аппаратных модулей удаленной диагностики (например, зашифрованных VPN-маршрутизаторов), чтобы инженеры завода могли выполнять-устранение неполадок за пределами площадки.
- Требуйте документацию, подтверждающую, что инструмент на конце--рукава (EOAT) прошел анализ методом конечных элементов (FEA) для проверки структурной целостности в условиях максимальной полезной нагрузки и смещения крутящего момента.
- Укажите, что интерфейс оператора станка (ЧМИ) должен содержать пошаговые--пошаговые графические руководства по устранению неполадок для быстрого устранения неисправностей.
Чтобы узнать, как наши промышленные системы-для тяжелых условий эксплуатации справляются со сложными отклонениями в материалах, повышают эффективность сухого-конца и интегрируются с существующими производственными линиями, изучите наш обширный портфель оборудования на нашем специальном сайте. Роботизированный паллетайзерстраница категории. Сотрудничество с опытнымпроизводитель автоматических роботов-паллетайзеровгарантирует, что ваши автоматизированные упаковочные линии сохранят максимальное время безотказной работы даже при обработке сложных упаковочных материалов,-не-спецификациях.